
专利独权写宽泛一点,真就更好吗?
 众慧优创
先来看看今天这个案例的技术方案。
技术说明
多台自主移动机器人(如扫地机器人)协同作业时,机器人需要互相知晓对方的位置。但现有技术中,存在从机器人无法自主定位主机器人、仅靠信号强度难以判断前后左右方位、定位精度低且严重依赖服务器等痛点。
因此提出一种自主移动机器人的控制方法:在从机器人的主体前部,左右平行布置两根天线(第一天线、第二天线),并且把天线放在最前端,在两根天线的同一侧还设有衰减围挡,由该衰减围挡对穿过它的信号造成衰减。
在这个硬件基础上,方案分四步执行:
S1:双天线测距——算出目标到两根天线各自的距离。
从机器人发出探测信号并记录发送时刻;主机器人收到后回一个带应答延迟的应答信号;两根天线接收同一个应答信号,各自记录接收时间戳。结合发送时刻、应答延迟和两个接收时间戳,用单边双向 TOF 原理,分别算出主机器人到第一天线的距离 d₁、到第二天线的距离 d₂。
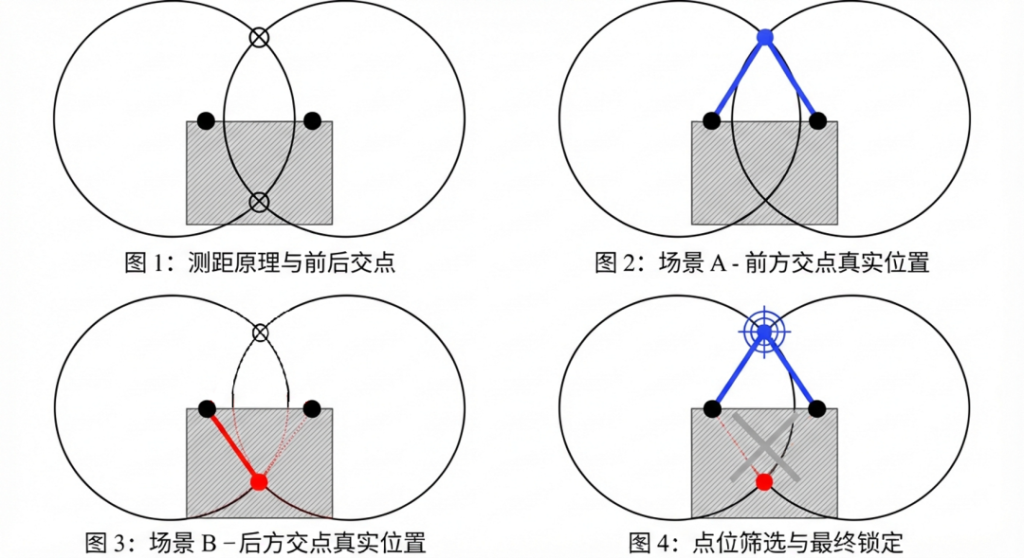
S2:两圆相交——得到两个候选位置。
以两根天线为圆心、d₁ 和 d₂ 为半径画两个圆,两圆会交出前后对称的两个点:前方交点 P1 和后方交点 P2。到这里,光靠测距只能知道”目标在某个交点上”,无法确定是哪一个。
S3:强度判向——用信号强度在候选点中二选一。
检测两根天线收到的信号强度,与参考值比较:
• 强度 ≥ 参考值:目标在前方,取前方交点;
• 强度 < 参考值:目标在后方,取后方交点。
依据是:信号穿过衰减围挡会衰减,来自围挡同侧的信号直达天线、强度高,来自另一侧、需穿过围挡的信号强度低。参考值取”未穿过围挡”与”穿过围挡”两种强度的中间值,可实验测定或由用户设置。
S4:去镜像——锁定唯一位置。
根据 S3 的前后判定,从两个候选点中剔除虚假的镜像点,得到唯一的精确相对坐标(方位角 + 距离)。
一句话概括发明点:在双天线测距得到两个前后对称候选位置之后,利用信号穿过衰减围挡会产生衰减这一特性,通过比较两路信号的实测强度,判断目标是位于围挡的哪一侧,从而从两个候选位置中剔除镜像、锁定真实位置;无需增加第三路天线即可消除前后二义性,硬件更省。
方案的技术逻辑清楚了,接下来,独权怎么写?
下面这两个版本,你觉得哪一版更合适?
两版独权
独权1
1、一种用于第一移动机器人的定位方法,所述第一移动机器人设置有第一天线和第二天线,所述定位方法包括:
通过所述第一天线接收第二移动机器人发送的第一信号,并通过所述第二天线接收所述第二移动机器人发送的第二信号;
基于所述第一信号和所述第二信号,确定所述第二移动机器人相对于所述第一移动机器人的距离信息和方位信息;
基于所述距离信息,确定所述第二移动机器人的多个候选位置;
基于所述方位信息和所述多个候选位置,确定所述第二移动机器人的相对位置。
独权2
1、一种机器人定位方法,其特征在于,所述方法由第一机器人执行,所述第一机器人的特定区域设有具有预设间距的第一天线和第二天线,在两根天线的同一侧设有衰减围挡,所述方法包括:
向第二机器人发送超声探测信号,并记录探测时刻;
通过所述第一天线、所述第二天线接收所述第二机器人反馈的同一应答信号,得到第一信号与第二信号,并记录对应的第一接收时刻和第二接收时刻;
基于所述探测时刻、所述第一接收时刻和所述第二接收时刻、第二机器人的应答延迟,确定第一距离和第二距离,所述第一距离和所述第二距离分别为所述第二机器人相对于所述第一天线和所述第二天线的距离;
基于所述第一距离和所述第二距离,确定所述第二机器人的两个候选位置;
基于所述第一信号和所述第二信号的实测强度信息与参考强度信息的对比结果,从所述两个候选位置中确定目标位置。
两版独权的区别
区别一:在”确定候选位置”之前,写没写双天线测距这一步。
独权1没有限定距离是怎么得来的,只说要”确定距离信息和方位信息”,它保护的是”接收两路信号 → 得到距离和方位 → 得到候选位置 → 得到相对位置”;独权2则把这一步写实了——通过两根天线接收同一应答信号,结合发送时刻、接收时刻和应答延迟,用 TOF 原理分别算出到两根天线的距离 d₁、d₂。
区别二:从”候选位置”到”最终位置”,依据写没写清楚。
独权1写的是”基于所述方位信息和所述多个候选位置,确定相对位置”,它用”方位信息”一词概括了消解二义性的过程,但没有说清这个过程是什么;独权2写的是”基于两路信号的实测强度与参考强度的对比结果,从两个候选位置中确定目标位置”,保护的是”双天线前置、同侧设衰减围挡 → TOF 测出两个距离 → 两圆相交得到两个候选位置 → 用强度对比判断信号是否穿过衰减围挡,据此二选一,定出目标位置”。
区别三:写入独权的硬件前提不同。
独权1只写了”设有第一天线和第二天线”;独权2进一步限定了天线在特定区域的预设间距,以及”两根天线同一侧设有衰减围挡”。
此外,独权2还限定了信号类型(超声)以及各时刻的记录方式,这些在独权1中都未涉及。
这两种独权,哪种更合适?
回到本案的技术难点:两个候选点前后对称,测距本身分不出来。要定出唯一位置,靠的不是笼统的”方位信息”,而是一套具体、可验证的机制——用强度差判断信号有没有穿过衰减围挡。
独权1承认了”存在多个候选位置”,但用”方位信息”把关键一步概括掉了:方位信息从哪来、为什么能消掉二义性,都没交代。结果是方案在这一步是断的,发明点没立起来。
独权2把这几个限定写全了——双天线前置+衰减围挡(确立强度差异的硬件前提)、两个候选位置(点明前后对称的解)、强度对比定位置(发明点本身)。连起来讲的是完整一件事:信号穿过围挡会衰减,用强度对比判断目标在围挡哪一侧,从两个候选点中剔镜像、定唯一位置。
所以独权2更好,不在于”谁写得更宽”,而在于它把真正产生技术效果的核心机制落进了独权。它多写的限定不是把范围写窄,而是把发明点补上了。
更多的话
所以,独权写得更宽就更好吗?
这个案例里,与其比较”谁限定更少”,不如问一个更实际的问题:删掉这个限定之后,方案还讲得清楚吗?发明点还立得住吗?
独权撰写真正要把握的,不是限定越少越好,而是两件事同时做到:把方案讲清楚,把发明点体现出来。 概括是为了不把范围写死,但概括不能把核心技术机制一起省略掉。
对这类定位/测距专利来说,范围只是表面,关键的发明机制有没有落进独权,才是更值得关注的。
